

1. লোড বৈশিষ্ট্য নির্ধারণ করুন
লোডের ধরন:রোটারি লোড (যেমন, টার্নটেবল) বা লিনিয়ার লোড (যেমন, সীসা স্ক্রু)।
লোড জড়তা (J_load):
লোডের জড়তার মুহূর্ত গণনা করুন (এটি CAD সফ্টওয়্যার বা স্ট্যান্ডার্ড সূত্র ব্যবহার করে গণনা করা যেতে পারে)।
জড়তা অনুপাত (লোড জড়তা / মোটর রটার জড়তা) একটি গুরুত্বপূর্ণ মেট্রিক:
সাধারণ যন্ত্রপাতি:5:1 এর চেয়ে কম বা সমান প্রস্তাবিত৷
উচ্চ গতিশীল প্রতিক্রিয়া (যেমন, রোবোটিক্স):3:1 এর থেকে কম বা সমান
যথার্থ অবস্থান (যেমন, সেমিকন্ডাক্টর সরঞ্জাম):1:1 এর থেকে কম বা সমান
ঘর্ষণ প্রতিরোধ:গাইড রেল বা গিয়ারের ঘর্ষণ শক্তি পরিমাপ বা অনুমান করুন (T_friction)।

2. মোশন প্রোফাইল বিশ্লেষণ করুন
গতিপথ:বেগ-সময় (বা কোণ-সময়) বক্ররেখা প্লট করুন।
মূল পরামিতি:
সর্বোচ্চ বেগ (v_max)
ত্বরণ/মন্দন (ক)
ত্বরণ/মন্দন সময় (t_acc, t_dec)
রান টাইম বনাম ডোয়েল টাইম (ডিউটি সাইকেল)।
নমুনা গণনা:
ত্বরণ টর্ক:T_acc=J_total × (কোথায় কৌণিক ত্বরণ;=Δω / t_acc)
ধ্রুবক-গতির টর্ক:T_const=T_ঘর্ষণ + T_external (যেমন, কর্তন বল)
হ্রাস ঘূর্ণন সঁচারক বল:T_dec=J_total × - T_ঘর্ষণ
3. মূল টর্ক মান গণনা করুন
পিক টর্ক (T_peak):
T_peak=সর্বোচ্চ(T_acc, T_const, T_dec)
এই মান অবশ্যই মোটরের পিক টর্কের চেয়ে কম হতে হবে (সাধারণত রেট করা টর্কের 2 থেকে 3 গুণ)।
RMS টর্ক (T_rms):
T_rms=√[(T_acc²·t_acc + T_const²·t_const + T_dec²·t_dec) / (t_acc + t_const + t_dec + t_idle)]
এই মান মোটর এর রেট টর্ক থেকে কম হতে হবে.

4. গতির প্রয়োজনীয়তা নির্ধারণ করুন
সর্বাধিক গতি (N_max) মোটর রেট করা গতির চেয়ে কম হতে হবে (উচ্চ গতিতে ঘটতে থাকা টর্ক ডিরেটিং নোট করুন)।
ওভারলোড ক্ষমতা যাচাইকরণ:N_max এ, প্রয়োজনীয় টর্ক মোটরের অপারেটিং অঞ্চলের মধ্যে পড়ে কিনা তা যাচাই করুন।

5. মোটর প্রকার নির্বাচন করা
রোটারি মোটর:
কম-জড়তা মোটর:উচ্চ প্রতিক্রিয়াশীলতা (যেমন, রোবোটিক্স)।
উচ্চ-জড়তা মোটর:ভারী বোঝার অধীনে স্থিতিশীলতা (যেমন, মেশিন টুল ফিড অক্ষ)।
লিনিয়ার মোটর:বিশেষ ড্রাইভ প্রয়োজন (কোন যান্ত্রিক ট্রান্সমিশন চেইন নেই; উচ্চ নির্ভুলতা)।
কী প্যারামিটার মিল:
মোটর রেটেড টর্ক T_rms এর থেকে বেশি বা সমান
মোটর পিক টর্ক T_peak এর থেকে বড় বা সমান
রেট করা গতি N_max এর থেকে বেশি বা সমান

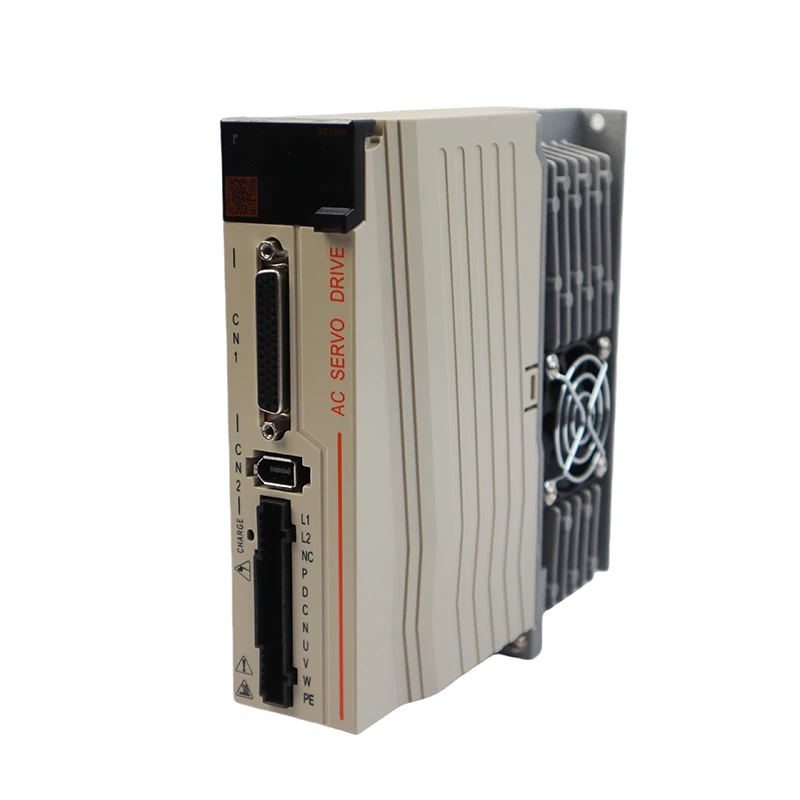
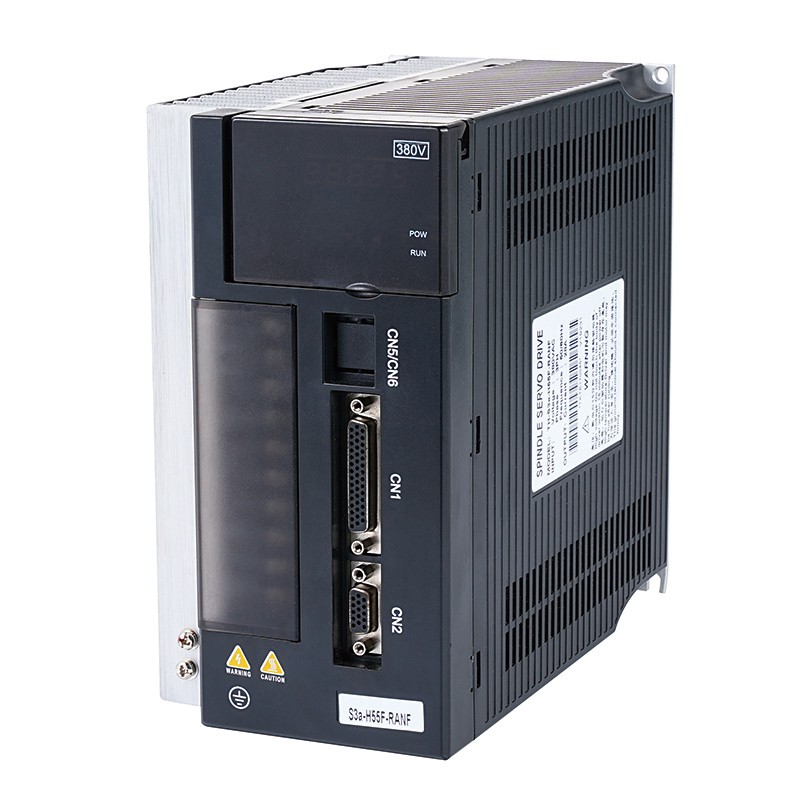
6. ড্রাইভ নির্বাচনের জন্য মূল পরামিতি
আউটপুট বর্তমান ক্ষমতা:
ক্রমাগত কারেন্ট > মোটর রেটেড কারেন্ট
পিক কারেন্ট > মোটর পিক কারেন্ট (সাধারণত 150%–200% ওভারলোড মার্জিন দিয়ে ডিজাইন করা হয়)।
ভোল্টেজ ম্যাচিং:
ইনপুট ভোল্টেজ (একক-ফেজ 220V / তিন-ফেজ 380V) পাওয়ার গ্রিড সরবরাহের সাথে মেলে।
ডিসি বাস ভোল্টেজ অবশ্যই মোটরের পিছনের ইএমএফ (বিশেষ করে উচ্চ গতিতে) মিটমাট করার জন্য যথেষ্ট হতে হবে।
পুনরুত্পাদন শক্তি হ্যান্ডলিং:
ব্রেকিং রোধে বিল্ট-? বাহ্যিক প্রতিরোধক শক্তি রেটিং জন্য গণনা:
P_resistor=(J_total × ω²) / (2 × t_dec)
উচ্চ-জড়তা সিস্টেম বা ঘন ঘন শুরু/স্টপ জড়িত অ্যাপ্লিকেশনগুলির জন্য, একটি পুনর্জন্মমূলক শক্তি প্রতিক্রিয়া ইউনিট নির্বাচন করা উচিত।

7. কার্যকরী এবং ইন্টারফেসের প্রয়োজনীয়তা
নিয়ন্ত্রণ মোড:
অবস্থান নিয়ন্ত্রণ (পালস / ফিল্ডবাস)
গতি নিয়ন্ত্রণ (অ্যানালগ ইনপুট)
ঘূর্ণন সঁচারক বল নিয়ন্ত্রণ (যেমন, ঘুর অ্যাপ্লিকেশন)।
প্রতিক্রিয়া সিস্টেম:
এনকোডার প্রকার (ক্রমবর্ধমান / পরম) এবং রেজোলিউশন (নির্ভুল অবস্থানের জন্য 17-বিট বা উচ্চতর)।
ডুয়াল এনকোডারের জন্য সমর্থন (সম্পূর্ণ বন্ধ-লুপ নিয়ন্ত্রণের জন্য)।
যোগাযোগ বাস:
EtherCAT, CANopen, PROFINET, ইত্যাদি; আপস্ট্রিম PLC প্রোটোকলের সাথে সামঞ্জস্যপূর্ণ হতে হবে।
নিরাপত্তা ফাংশন:
STO (নিরাপদ টর্ক অফ) SIL3 / PLe নিরাপত্তা অখণ্ডতা স্তরের সাথে সঙ্গতিপূর্ণ।

8. পরিবেশগত উপযুক্ততা
সুরক্ষা শ্রেণী (আইপি রেটিং):IP20 (মন্ত্রিসভা ইনস্টলেশনের জন্য) বা IP65 (প্রতিরক্ষামূলক ক্যাবিনেট ছাড়া ইনস্টলেশনের জন্য)।
তাপমাত্রা পরিসীমা:ইন্ডাস্ট্রিয়াল গ্রেড (-10 ডিগ্রি থেকে 50 ডিগ্রি); উচ্চ-তাপমাত্রা পরিবেশের জন্য derating প্রয়োজন হতে পারে।
কম্পন/শক: Compliant with IEC 60068-2-6 standards (e.g., vibration >5g এর জন্য চাঙ্গা মাউন্টিং প্রয়োজন হতে পারে)।
9. সিস্টেম ইন্টিগ্রেশন যাচাইকরণ
সিমুলেশন সফটওয়্যার:গতিশীল কর্মক্ষমতা যাচাই করতে প্রস্তুতকারকের দ্বারা প্রদত্ত নির্বাচন সরঞ্জামগুলি ব্যবহার করুন (যেমন, Siemens Sizer, Yaskawa SigmaSize+)।
বৈদ্যুতিক সামঞ্জস্যতা:
মোটর তারের দৈর্ঘ্য-থেকে-ড্রাইভ করুন:(আউটপুট চুল্লি দীর্ঘ তারের রানের জন্য প্রয়োজন হয়)।
EMC ফিল্টার:(IEC 61800-3 মান মেনে চলতে হবে)।
তাপ নকশা:পাওয়ার লস গণনা করুন (P_loss ≈ ড্রাইভ দক্ষতা × I²), এবং তাপ অপচয়ের জন্য পর্যাপ্ত স্থান নিশ্চিত করুন।

10. ব্র্যান্ড এবং পরিষেবা
প্রযুক্তিগত সহায়তা: প্রস্তুতকারক কি প্যারামিটার টিউনিং পরিষেবা সরবরাহ করে?
খুচরা যন্ত্রাংশ উপলব্ধতা:জটিল শিল্পের জন্য (যেমন, চিকিৎসা সরঞ্জাম), 10 বছর বা তার বেশি সময়ের জন্য খুচরা যন্ত্রাংশের নিশ্চিত সরবরাহ প্রয়োজন।
খরচ অপ্টিমাইজেশান:কর্মক্ষমতা প্রয়োজনীয়তা পূরণ করা হলে, মোট জীবনচক্র খরচ (শক্তি খরচ সহ) তুলনা করুন।
নির্বাচন বিবেচনা
নিরাপত্তা মার্জিন:ঘূর্ণন সঁচারক বল এবং গতির জন্য, অপ্রত্যাশিত লোড বৈচিত্র্যের জন্য 15%-20% মার্জিন সংরক্ষণ করার সুপারিশ করা হয়।
তৃতীয়-পক্ষের সামঞ্জস্যতা:ব্র্যান্ডগুলি মিশ্রিত করার সময়, যাচাই করুন যে মোটর এনকোডার প্রোটোকলটি ড্রাইভের সাথে সামঞ্জস্যপূর্ণ (যেমন, হাইপারফেস ডিএসএল, বিআইএসএস-সি)।
হারমোনিক দমন: High-power drives (>5 কিলোওয়াট) গ্রিড হারমোনিক্স প্রশমিত করার জন্য ইনপুট চুল্লি স্থাপনের প্রয়োজন।
গতিশীল দৃঢ়তা:উচ্চ-নির্ভুল পজিশনিং অ্যাপ্লিকেশানগুলির জন্য, স্পিড লুপ এবং পজিশন লুপ লাভের প্রতি গভীর মনোযোগ দিন এবং উচ্চ গতিশীল প্রতিক্রিয়া ক্ষমতা সহ একটি ড্রাইভ নির্বাচন করুন৷

চূড়ান্ত চেকলিস্ট:
জড়তা অনুপাত একটি যুক্তিসঙ্গত সীমার মধ্যে পড়ে।
T_rms < মোটর রেট টর্ক।
T_peak < মোটর পিক টর্ক।
এনকোডার রেজোলিউশন প্রয়োজনীয় অবস্থান নির্ভুলতা পূরণ করে।
পুনর্জন্মগত শক্তি হ্যান্ডলিং সমাধান ব্যাপক এবং পর্যাপ্ত।
উপরে বর্ণিত ধাপগুলি অনুসরণ করে, সাধারণ সমস্যাগুলি-যেমন ওভারলোড অ্যালার্ম, পজিশনিং জিটার, বা থার্মাল শাটডাউন-এড়ানো যায়৷ নির্বাচিত সমাধান যাচাই করার জন্য সরবরাহকারীর প্রযুক্তিগত দলের সাথে সহযোগিতা করার সুপারিশ করা হয়, বিশেষ করে নতুন অ্যাপ্লিকেশন পরিস্থিতিতে।